व्याख्यान 1
भूमिका
त्रिकोणमिति का परिचय शब्दार्थ: ‘ट्रिगोनोमेट्री’ ग्रीक शब्दों ‘ट्रिगोन’ और ‘मेट्रोन’ से बना है; अर्थ है त्रिभुज की भुजाओं का मापन।मूल उद्देश्य: त्रिभुजों से जुड़ी ज्यामितीय समस्याओं को हल करना।उपयोग: समुद्री यात्रा, सर्वेक्षण, अभियंत्रण, विज्ञान, भूकंप-विज्ञान, विद्युत परिपथ, अणु की अवस्था, ज्वार की ऊँचाई का पूर्वानुमान और संगीत-विश्लेषण।इस अध्याय में: त्रिकोणमितीय अनुपातों का विस्तार त्रिकोणमितीय फलनों के रूप में और उनके गुणों का अध्ययन होगा।कोण और घूर्णन
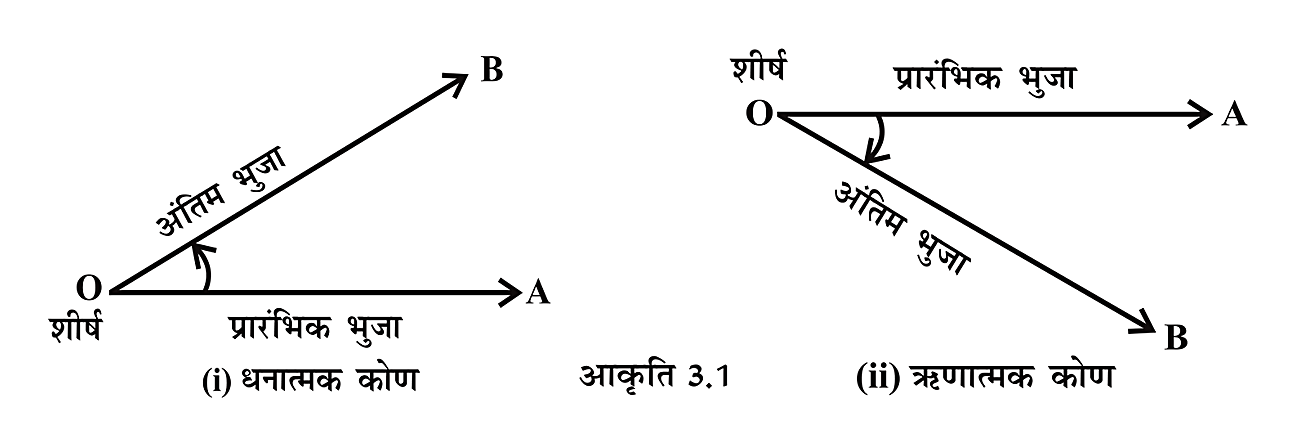
परिभाषा कोण — एक किरण को उसके प्रारंभिक स्थान से घुमाकर अंतिम स्थान तक ले जाने पर बने घूर्णन का माप कोण कहलाता है।
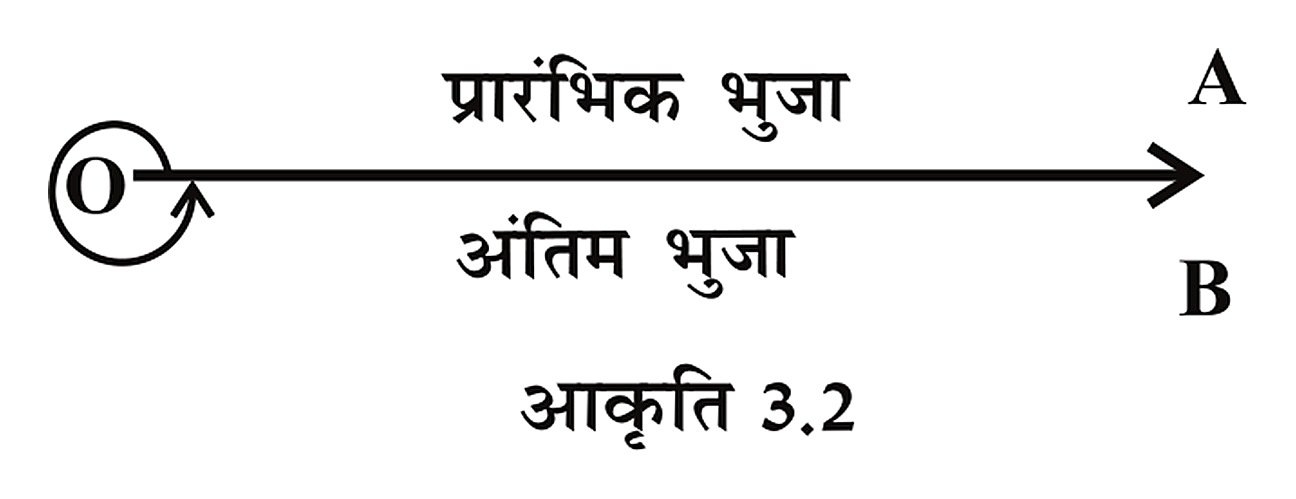
कोण के भाग और दिशा प्रारंभिक भुजा: घूर्णन से पहले किरण की स्थिति; अंतिम भुजा: घूर्णन के बाद की स्थिति।शीर्ष: वह स्थिर बिंदु जिसके चारों ओर किरण घूमती है।धनात्मक कोण: वामावर्त घूर्णन से बनता है; ऋणात्मक कोण: दक्षिणावर्त घूर्णन से बनता है।घूर्णन का माप: एक पूर्ण चक्कर को कोण की एक इकाई माना जा सकता है; घूमते पहिये के चक्कर इसका उदाहरण हैं।प्रारंभिक और अंतिम भुजाओं के बीच धनात्मक तथा ऋणात्मक घूर्णन की दिशाएँ। एक पूर्ण घूर्णन के बाद किरण अपनी प्रारंभिक स्थिति पर लौट आती है। डिग्री माप
परिभाषा डिग्री — एक पूर्ण घूर्णन के 1 360 \frac{1}{360} 360 1 1 ∘ 1^\circ 1 ∘
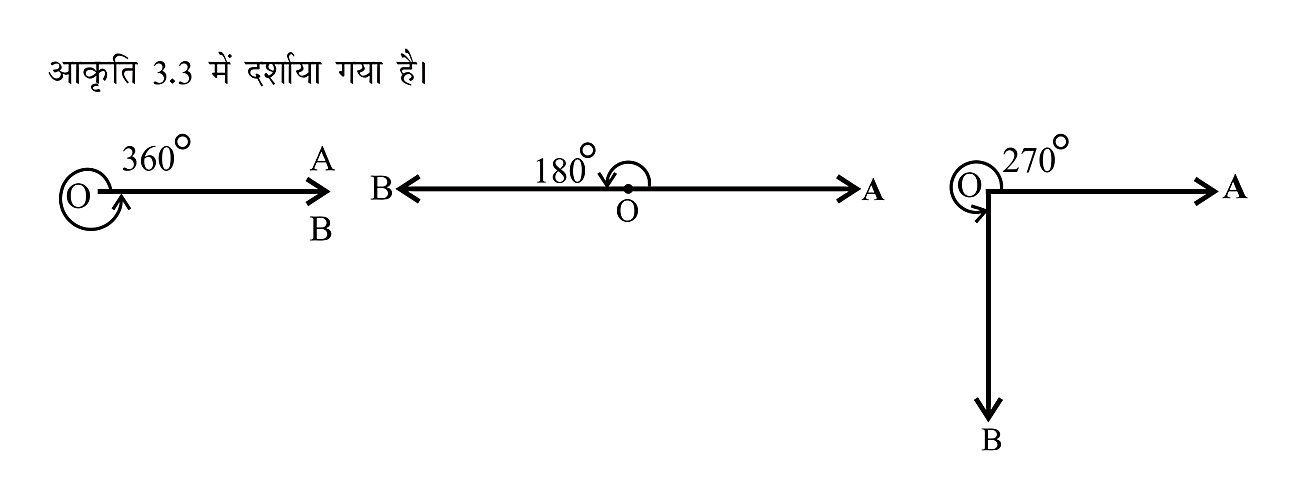
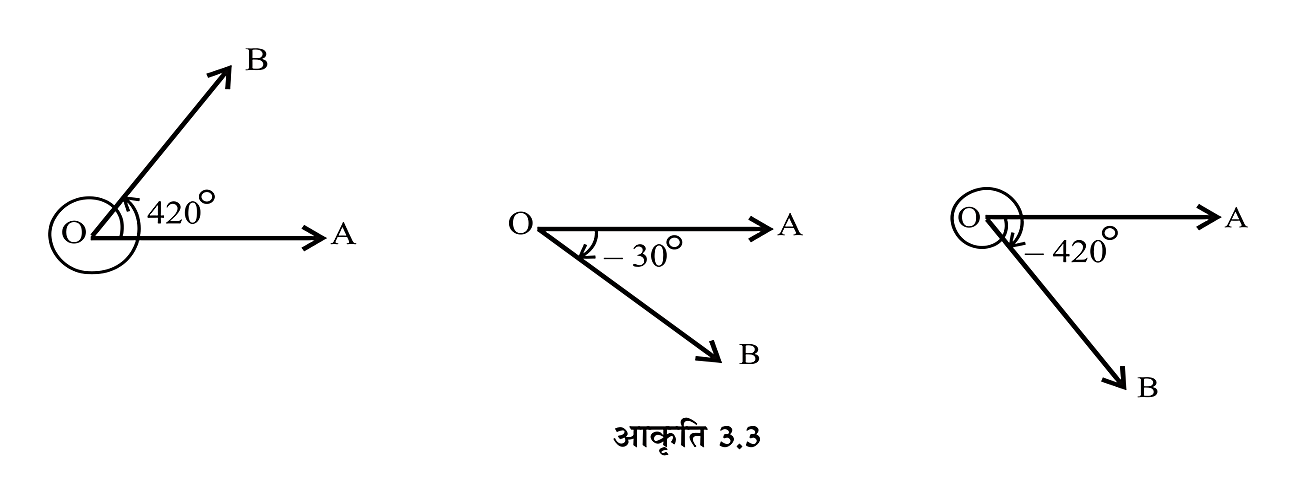
डिग्री की छोटी इकाइयाँ मिनट: एक डिग्री का 1 60 \frac{1}{60} 60 1 1 ′ 1' 1 ′ सेकंड: एक मिनट का 1 60 \frac{1}{60} 60 1 1 ′ ′ 1'' 1 ′′ मुख्य कोण: पूरा, आधा और तीन-चौथाई घूर्णन क्रमशः 360 ∘ 360^\circ 36 0 ∘ 180 ∘ 180^\circ 18 0 ∘ 270 ∘ 270^\circ 27 0 ∘ पूर्ण, आधे और तीन-चौथाई घूर्णन के कोण: 360 ∘ 360^\circ 36 0 ∘ 180 ∘ 180^\circ 18 0 ∘ 270 ∘ 270^\circ 27 0 ∘ कोणों के चिह्न धनात्मक माप: वामावर्त दिशा में एक चक्कर से अधिक भी हो सकता है; उदाहरण 420 ∘ 420^\circ 42 0 ∘ ऋणात्मक माप: दक्षिणावर्त घूर्णन से बनता है; उदाहरण − 30 ∘ -30^\circ − 3 0 ∘ − 420 ∘ -420^\circ − 42 0 ∘ धनात्मक कोण 420 ∘ 420^\circ 42 0 ∘ − 30 ∘ -30^\circ − 3 0 ∘ − 420 ∘ -420^\circ − 42 0 ∘ रेडियन माप
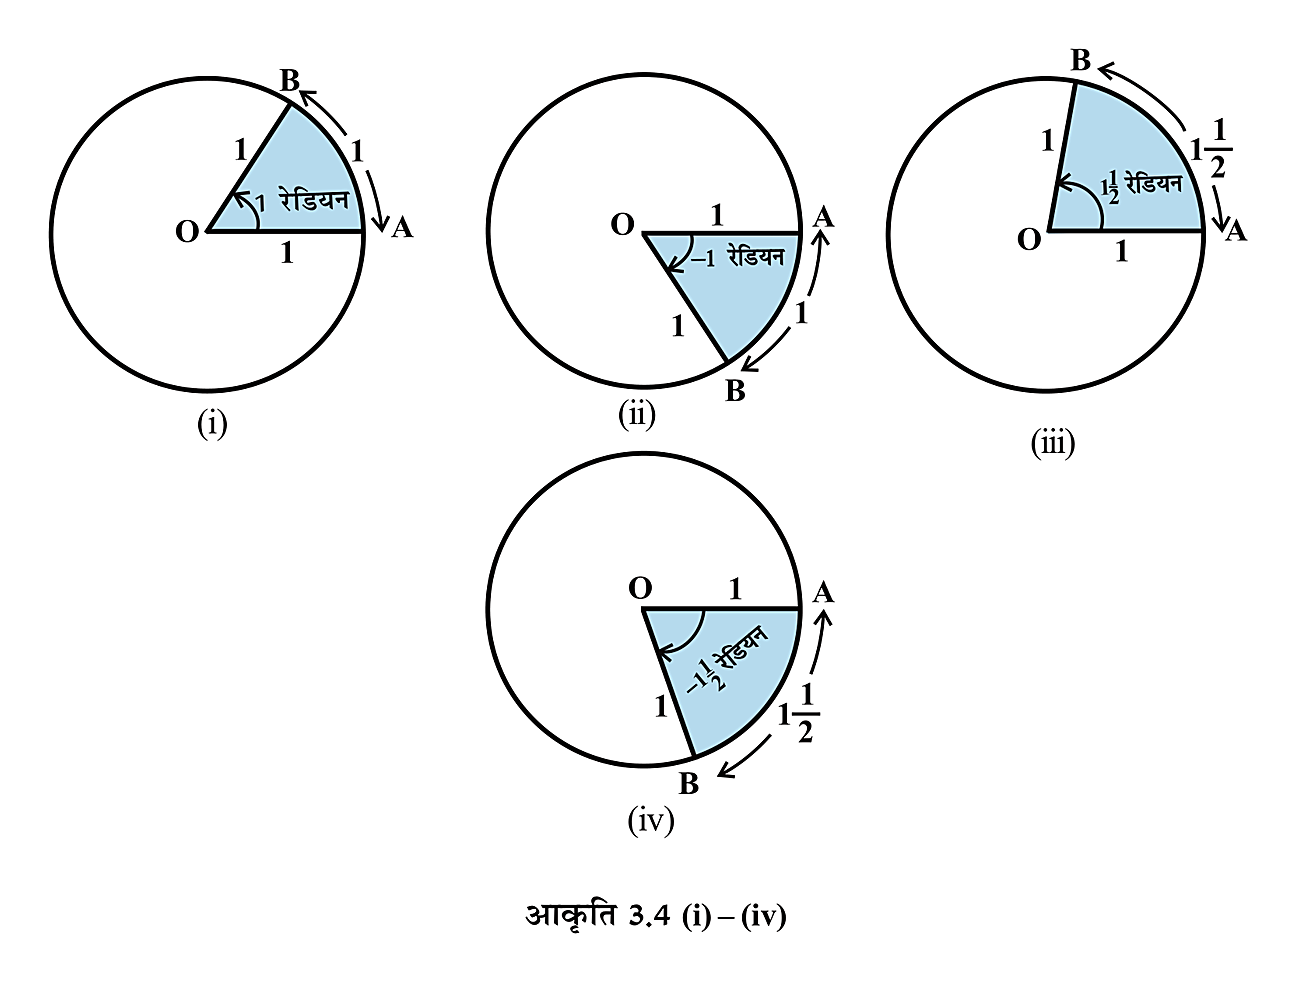
परिभाषा रेडियन — एकक वृत्त में एक इकाई लंबाई का चाप केंद्र पर जो कोण बनाता है, उसका माप एक रेडियन है।
चाप और कोण का संबंध त्रिज्या r r r s s s θ \theta θ
s = r θ , θ = s r s=r\theta,\quad \theta=\frac{s}{r} s = r θ , θ = r s पूर्ण घूर्णन और रेडियन एकक वृत्त की परिधि: 2 π 2\pi 2 π 2 π 2\pi 2 π समान चाप: एक ही वृत्त में समान लंबाई के चाप केंद्र पर समान कोण बनाते हैं।दिशा: वामावर्त रेडियन माप धनात्मक और दक्षिणावर्त माप ऋणात्मक होता है।एकक वृत्त पर धनात्मक और ऋणात्मक रेडियन कोणों के उदाहरण। रेडियन और वास्तविक संख्याएँ
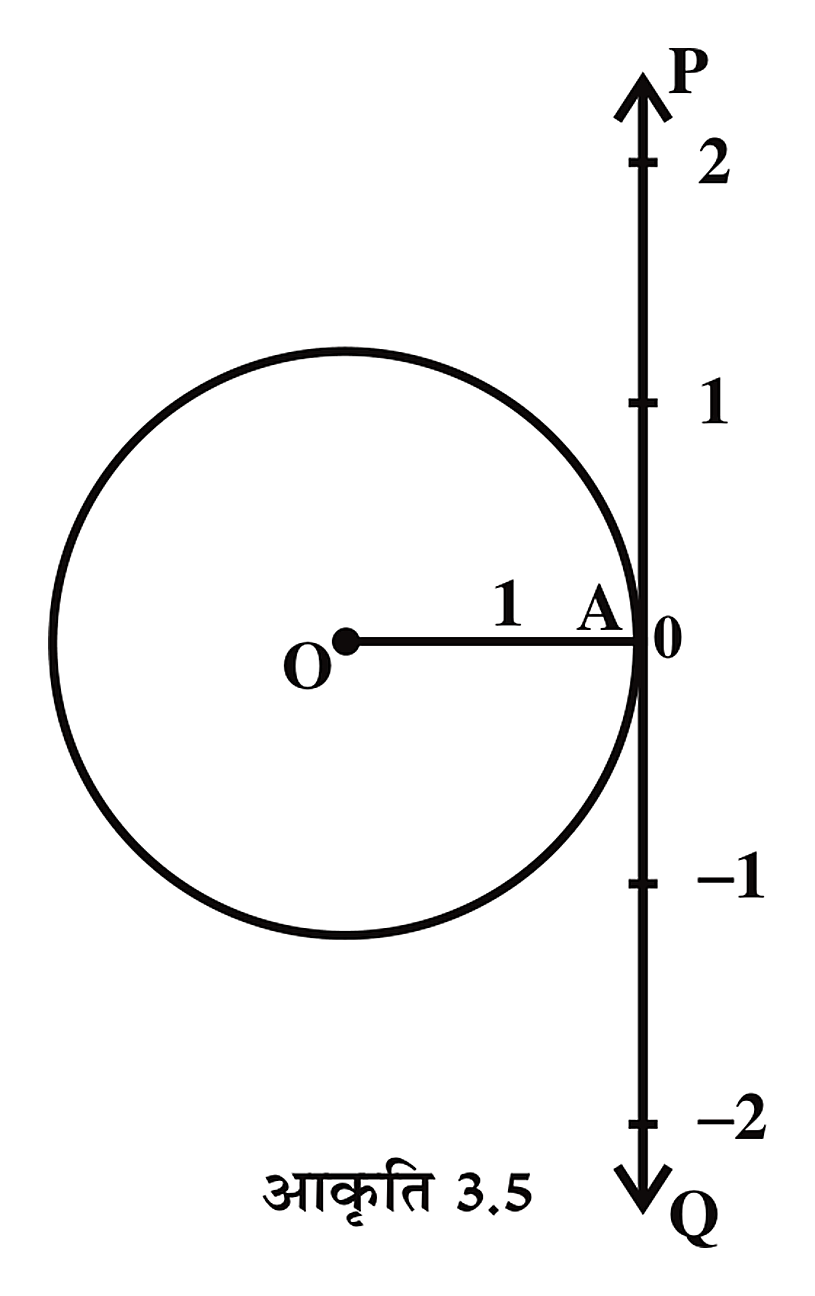
रेडियन का वास्तविक संख्या से संबंध एकक वृत्त पर: निर्देशित चाप-लंबाई रेडियन माप के बराबर होती है।संगति: प्रत्येक वास्तविक संख्या को एक निर्देशित चाप और रेडियन कोण से जोड़ा जा सकता है; प्रत्येक रेडियन माप भी एक वास्तविक संख्या देता है।चिह्न: धनात्मक वास्तविक मान वामावर्त और ऋणात्मक मान दक्षिणावर्त घूर्णन दर्शाते हैं।एकक वृत्त की निर्देशित चाप-लंबाई से रेडियन माप और वास्तविक संख्या का संबंध। डिग्री और रेडियन का रूपांतरण
डिग्री-रेडियन समतुल्यता पूरा घूर्णन 360 ∘ 360^\circ 36 0 ∘ 2 π 2\pi 2 π 180 ∘ = π 180^\circ=\pi 18 0 ∘ = π
180 ∘ = π 180^\circ=\pi 18 0 ∘ = π
कुछ सामान्य कोण
डिग्री रेडियन 0 ∘ 0^\circ 0 ∘ 0 0 0 30 ∘ 30^\circ 3 0 ∘ π 6 \frac{\pi}{6} 6 π 45 ∘ 45^\circ 4 5 ∘ π 4 \frac{\pi}{4} 4 π 60 ∘ 60^\circ 6 0 ∘ π 3 \frac{\pi}{3} 3 π 90 ∘ 90^\circ 9 0 ∘ π 2 \frac{\pi}{2} 2 π 180 ∘ 180^\circ 18 0 ∘ π \pi π 270 ∘ 270^\circ 27 0 ∘ 3 π 2 \frac{3\pi}{2} 2 3 π 360 ∘ 360^\circ 36 0 ∘ 2 π 2\pi 2 π
लिखने की परिपाटी डिग्री: डिग्री में कोण लिखने पर डिग्री चिह्न लगाया जाता है, जैसे 30 ∘ 30^\circ 3 0 ∘ रेडियन: रेडियन में कोण लिखते समय ‘रेडियन’ शब्द प्रायः छोड़ देते हैं; जैसे π 3 \frac{\pi}{3} 3 π π 3 \frac{\pi}{3} 3 π
कोण बदलने और चाप-लंबाई निकालने की विधि डिग्री से रेडियन में बदलने के लिए कोण को π 180 \frac{\pi}{180} 180 π θ रेडियन = θ डिग्री × π 180 \theta_{\text{रेडियन}}=\theta_{\text{डिग्री}}\times\frac{\pi}{180} θ रेडियन = θ डिग्री × 180 π रेडियन से डिग्री में बदलने के लिए कोण को 180 π \frac{180}{\pi} π 180 θ डिग्री = θ रेडियन × 180 π \theta_{\text{डिग्री}}=\theta_{\text{रेडियन}}\times\frac{180}{\pi} θ डिग्री = θ रेडियन × π 180 चाप की लंबाई के लिए कोण रेडियन में लेकर सूत्र लगाएँ।
हल किया गया उदाहरण
डिग्री-रेडियन रूपांतरण, चाप की लंबाई और समान चाप वाले वृत्तों की त्रिज्याओं के अनुपात के उदाहरण हल कीजिए।
उदाहरण 1: 60 ∘ 60^\circ 6 0 ∘ 60 ∘ × π 180 = π 3 रेडियन 60^\circ\times\frac{\pi}{180}=\frac{\pi}{3}\text{ रेडियन} 6 0 ∘ × 180 π = 3 π रेडियन उदाहरण 2: 11 π 6 \frac{11\pi}{6} 6 11 π 11 π 6 × 180 π = 330 ∘ \frac{11\pi}{6}\times\frac{180}{\pi}=330^\circ 6 11 π × π 180 = 33 0 ∘ उदाहरण 3: 5 5 5 15 ∘ 15^\circ 1 5 ∘ 15 ∘ × π 180 = π 12 15^\circ\times\frac{\pi}{180}=\frac{\pi}{12} 1 5 ∘ × 180 π = 12 π अब चाप-लंबाई का सूत्र लगाएँ।s = r θ = 5 × π 12 = 5 π 12 सेमी s=r\theta=5\times\frac{\pi}{12}=\frac{5\pi}{12}\text{ सेमी} s = r θ = 5 × 12 π = 12 5 π सेमी उदाहरण 4: 1.5 1.5 1.5 40 40 40 60 60 60 θ = 40 60 × 2 π = 4 π 3 \theta=\frac{40}{60}\times2\pi=\frac{4\pi}{3} θ = 60 40 × 2 π = 3 4 π सूत्र में त्रिज्या और कोण रखें।s = r θ = 1.5 × 4 π 3 = 2 π सेमी s=r\theta=1.5\times\frac{4\pi}{3}=2\pi\text{ सेमी} s = r θ = 1.5 × 3 4 π = 2 π सेमी उदाहरण 5: समान लंबाई के चाप केंद्र पर क्रमशः π 3 \frac{\pi}{3} 3 π π 2 \frac{\pi}{2} 2 π r 1 θ 1 = r 2 θ 2 , r 1 r 2 = θ 2 θ 1 = π / 2 π / 3 = 3 2 r_1\theta_1=r_2\theta_2,\quad \frac{r_1}{r_2}=\frac{\theta_2}{\theta_1}=\frac{\pi/2}{\pi/3}=\frac{3}{2} r 1 θ 1 = r 2 θ 2 , r 2 r 1 = θ 1 θ 2 = π /3 π /2 = 2 3 उत्तर: उदाहरण 1:
π 3 \frac{\pi}{3} 3 π रेडियन; उदाहरण 2:
330 ∘ 330^\circ 33 0 ∘ ; उदाहरण 3:
5 π 12 \frac{5\pi}{12} 12 5 π सेमी; उदाहरण 4:
2 π 2\pi 2 π सेमी; उदाहरण 5:
r 1 : r 2 = 3 : 2 r_1:r_2=3:2 r 1 : r 2 = 3 : 2 ।
समान चाप वाले वृत्त यदि दो वृत्तों में चाप की लंबाई समान हो, तो उनकी त्रिज्याएँ केंद्र पर बने कोणों के व्युत्क्रमानुपाती होती हैं।
r 1 θ 1 = r 2 θ 2 , r 1 r 2 = θ 2 θ 1 r_1\theta_1=r_2\theta_2,\quad \frac{r_1}{r_2}=\frac{\theta_2}{\theta_1} r 1 θ 1 = r 2 θ 2 , r 2 r 1 = θ 1 θ 2 ⚠ आम गलती चाप-सूत्र s = r θ s=r\theta s = r θ θ \theta θ
अभ्यास
150 ∘ 150^\circ 15 0 ∘
संकेत: डिग्री माप को
π 180 \frac{\pi}{180} 180 π से गुणा करें।
मुख्य चरण: 150 × π 180 = 5 π 6 150\times\frac{\pi}{180}=\frac{5\pi}{6} 150 × 180 π = 6 5 π ।
हल: 150 ∘ = 5 π 6 150^\circ=\frac{5\pi}{6} 15 0 ∘ = 6 5 π रेडियन।
अभ्यास
5 π 6 \frac{5\pi}{6} 6 5 π
संकेत: रेडियन माप को
180 π \frac{180}{\pi} π 180 से गुणा करें।
मुख्य चरण: 5 π 6 × 180 π = 150 \frac{5\pi}{6}\times\frac{180}{\pi}=150 6 5 π × π 180 = 150 ।
हल: 5 π 6 \frac{5\pi}{6} 6 5 π रेडियन
= 150 ∘ =150^\circ = 15 0 ∘ ।
अभ्यास
दो वृत्तों में समान लंबाई के चाप केंद्र पर क्रमशः π 3 \frac{\pi}{3} 3 π π 2 \frac{\pi}{2} 2 π
संकेत: समान चाप के लिए
r 1 θ 1 = r 2 θ 2 r_1\theta_1=r_2\theta_2 r 1 θ 1 = r 2 θ 2 का उपयोग करें।
मुख्य चरण: r 1 r 2 = θ 2 θ 1 = π / 2 π / 3 = 3 2 \frac{r_1}{r_2}=\frac{\theta_2}{\theta_1}=\frac{\pi/2}{\pi/3}=\frac{3}{2} r 2 r 1 = θ 1 θ 2 = π /3 π /2 = 2 3 ।
हल: r 1 : r 2 = 3 : 2 r_1:r_2=3:2 r 1 : r 2 = 3 : 2 ।
त्वरित पुनरावृत्ति
कोण: वामावर्त घूर्णन धनात्मक और दक्षिणावर्त घूर्णन ऋणात्मक होता है।डिग्री: पूरा घूर्णन 360 ∘ 360^\circ 36 0 ∘ 1 ∘ = 60 ′ 1^\circ=60' 1 ∘ = 6 0 ′ 1 ′ = 60 ′ ′ 1'=60'' 1 ′ = 6 0 ′′ रेडियन: s = r θ s=r\theta s = r θ 2 π 2\pi 2 π रूपांतरण: डिग्री से रेडियन के लिए π 180 \frac{\pi}{180} 180 π 180 π \frac{180}{\pi} π 180 समान चाप: r 1 θ 1 = r 2 θ 2 r_1\theta_1=r_2\theta_2 r 1 θ 1 = r 2 θ 2
व्याख्यान 2
त्रिकोणमितीय फलन
इकाई वृत्त से त्रिकोणमितीय फलनों की परिभाषा
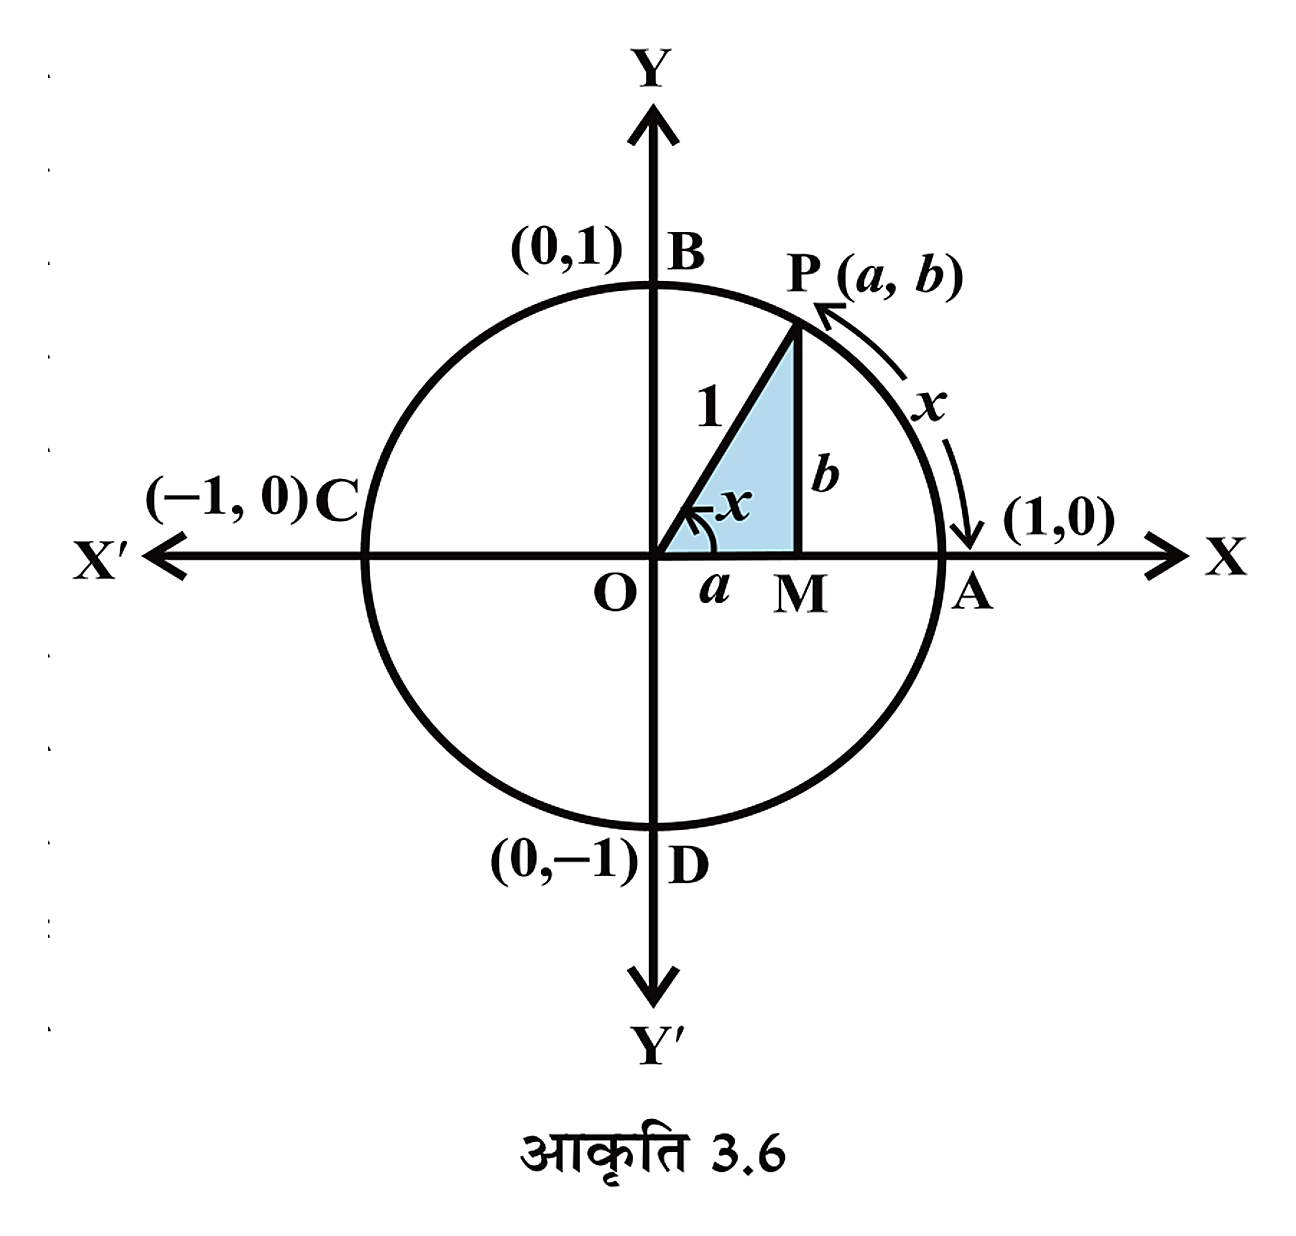
परिभाषा इकाई वृत्त पर त्रिकोणमितीय फलन — मूलबिंदु केंद्र और त्रिज्या 1 1 1 x x x P ( a , b ) P(a,b) P ( a , b ) cos x = a \cos x=a cos x = a sin x = b \sin x=b sin x = b
मुख्य विचार कोण : इकाई वृत्त पर चाप की लंबाई x x x निर्देशांक : P ( a , b ) P(a,b) P ( a , b ) a 2 + b 2 = 1 a^2+b^2=1 a 2 + b 2 = 1 cos 2 x + sin 2 x = 1 \cos^2x+\sin^2x=1 cos 2 x + sin 2 x = 1 फलन : कोण x x x इकाई वृत्त पर P ( a , b ) P(a,b) P ( a , b ) cos x \cos x cos x sin x \sin x sin x चतुर्थांशीय कोण, आवर्तिता और सम-विषमता
परिभाषा चतुर्थांशीय कोण — जो कोण n π 2 n\frac{\pi}{2} n 2 π n n n
मुख्य चतुर्थांशीय कोणों के मान
कोण 0 0 0 π 2 \frac{\pi}{2} 2 π π \pi π 3 π 2 \frac{3\pi}{2} 2 3 π sin x \sin x sin x 0 0 0 1 1 1 0 0 0 − 1 -1 − 1 cos x \cos x cos x 1 1 1 0 0 0 − 1 -1 − 1 0 0 0 tan x \tan x tan x 0 0 0 अपरिभाषित 0 0 0 अपरिभाषित cot x \cot x cot x अपरिभाषित 0 0 0 अपरिभाषित 0 0 0 sec x \sec x sec x 1 1 1 अपरिभाषित − 1 -1 − 1 अपरिभाषित cosec x \cosec x cosec x अपरिभाषित 1 1 1 अपरिभाषित − 1 -1 − 1
आवर्तिता पूर्ण चक्कर के बाद कोण उसी बिंदु पर लौटता है; इसलिए sin x \sin x sin x cos x \cos x cos x 2 π 2\pi 2 π tan x \tan x tan x cot x \cot x cot x π \pi π
sin ( x + 2 n π ) = sin x , cos ( x + 2 n π ) = cos x , sec ( x + 2 n π ) = sec x , cosec ( x + 2 n π ) = cosec x , tan ( x + n π ) = tan x , cot ( x + n π ) = cot x \begin{aligned}\sin(x+2n\pi)&=\sin x,\quad \cos(x+2n\pi)=\cos x,\\\sec(x+2n\pi)&=\sec x,\quad \cosec(x+2n\pi)=\cosec x,\\\tan(x+n\pi)&=\tan x,\quad \cot(x+n\pi)=\cot x\end{aligned} sin ( x + 2 nπ ) sec ( x + 2 nπ ) tan ( x + nπ ) = sin x , cos ( x + 2 nπ ) = cos x , = sec x , cosec ( x + 2 nπ ) = cosec x , = tan x , cot ( x + nπ ) = cot x सम-विषमता cos x \cos x cos x sec x \sec x sec x sin x \sin x sin x tan x \tan x tan x cot x \cot x cot x cosec x \cosec x cosec x
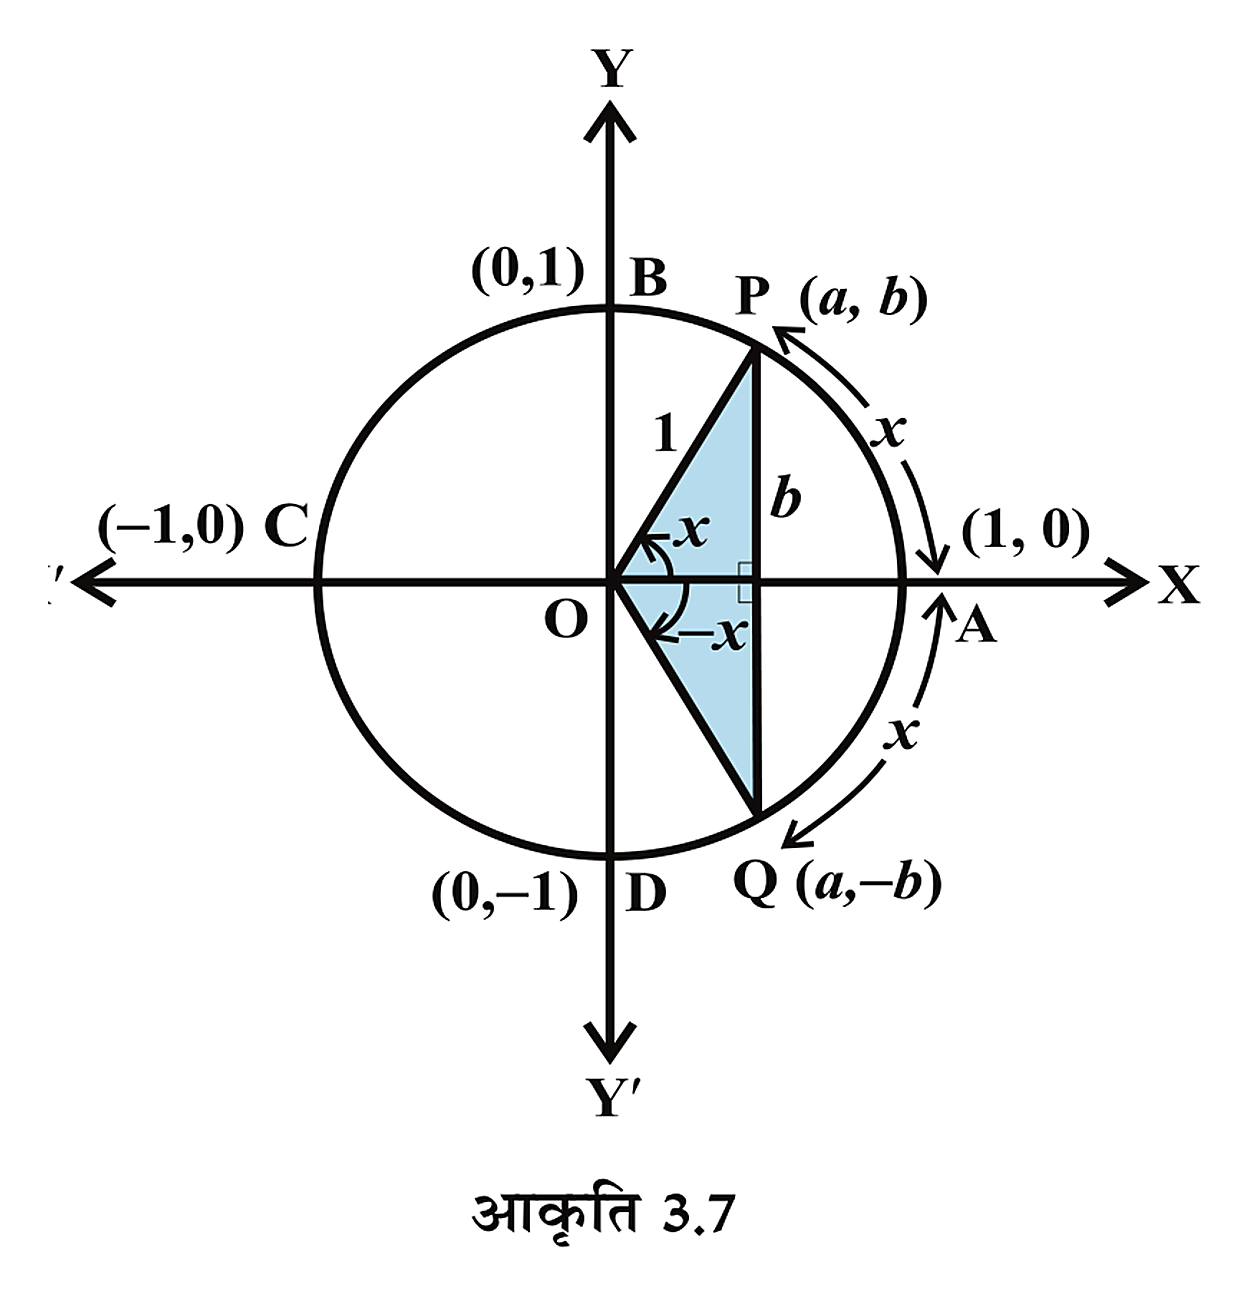
sin ( − x ) = − sin x , cos ( − x ) = cos x , tan ( − x ) = − tan x , cot ( − x ) = − cot x , sec ( − x ) = sec x , cosec ( − x ) = − cosec x \begin{aligned}\sin(-x)&=-\sin x, & \cos(-x)&=\cos x,\\\tan(-x)&=-\tan x, & \cot(-x)&=-\cot x,\\\sec(-x)&=\sec x, & \cosec(-x)&=-\cosec x\end{aligned} sin ( − x ) tan ( − x ) sec ( − x ) = − sin x , = − tan x , = sec x , cos ( − x ) cot ( − x ) cosec ( − x ) = cos x , = − cot x , = − cosec x कोण x x x − x -x − x P ( a , b ) P(a,b) P ( a , b ) Q ( a , − b ) Q(a,-b) Q ( a , − b ) cos ( − x ) = cos x \cos(-x)=\cos x cos ( − x ) = cos x sin ( − x ) = − sin x \sin(-x)=-\sin x sin ( − x ) = − sin x मूल सर्वसमिकाएँ और विशेष कोण
विशेष कोणों के त्रिकोणमितीय मान
फलन 0 0 0 π 6 \frac{\pi}{6} 6 π π 4 \frac{\pi}{4} 4 π π 3 \frac{\pi}{3} 3 π π 2 \frac{\pi}{2} 2 π sin x \sin x sin x 0 0 0 1 2 \frac{1}{2} 2 1 1 2 \frac{1}{\sqrt{2}} 2 1 3 2 \frac{\sqrt{3}}{2} 2 3 1 1 1 cos x \cos x cos x 1 1 1 3 2 \frac{\sqrt{3}}{2} 2 3 1 2 \frac{1}{\sqrt{2}} 2 1 1 2 \frac{1}{2} 2 1 0 0 0 tan x \tan x tan x 0 0 0 1 3 \frac{1}{\sqrt{3}} 3 1 1 1 1 3 \sqrt{3} 3 अपरिभाषित cot x \cot x cot x अपरिभाषित 3 \sqrt{3} 3 1 1 1 1 3 \frac{1}{\sqrt{3}} 3 1 0 0 0 sec x \sec x sec x 1 1 1 2 3 \frac{2}{\sqrt{3}} 3 2 2 \sqrt{2} 2 2 2 2 अपरिभाषित cosec x \cosec x cosec x अपरिभाषित 2 2 2 2 \sqrt{2} 2 2 3 \frac{2}{\sqrt{3}} 3 2 1 1 1
विशेष मान याद रखने की बात व्युत्क्रम : sec x \sec x sec x cosec x \cosec x cosec x cos x \cos x cos x sin x \sin x sin x संबंध : tan x \tan x tan x cot x \cot x cot x त्रिकोणमितीय फलनों के चिह्न
चतुर्थांशों में चिह्न निर्देशांक से : sin x \sin x sin x y y y cos x \cos x cos x x x x भागफल से : tan x = sin x cos x \tan x=\frac{\sin x}{\cos x} tan x = c o s x s i n x
चतुर्थांश के अनुसार फलनों के चिह्न
फलन I II III IV sin x \sin x sin x + + − − cos x \cos x cos x + − − + tan x \tan x tan x + − + − cosec x \cosec x cosec x + + − − sec x \sec x sec x + − − + cot x \cot x cot x + − + −
प्रांत और परिसर
छह त्रिकोणमितीय फलनों के प्रांत और परिसर
फलन प्रांत परिसर sin x \sin x sin x R \mathbb{R} R [ − 1 , 1 ] [-1,1] [ − 1 , 1 ] cos x \cos x cos x R \mathbb{R} R [ − 1 , 1 ] [-1,1] [ − 1 , 1 ] tan x \tan x tan x R ∖ { ( 2 n + 1 ) π 2 : n ∈ Z } \mathbb{R}\setminus\{(2n+1)\frac{\pi}{2}:n\in\mathbb{Z}\} R ∖ {( 2 n + 1 ) 2 π : n ∈ Z } R \mathbb{R} R cot x \cot x cot x R ∖ { n π : n ∈ Z } \mathbb{R}\setminus\{n\pi:n\in\mathbb{Z}\} R ∖ { nπ : n ∈ Z } R \mathbb{R} R sec x \sec x sec x R ∖ { ( 2 n + 1 ) π 2 : n ∈ Z } \mathbb{R}\setminus\{(2n+1)\frac{\pi}{2}:n\in\mathbb{Z}\} R ∖ {( 2 n + 1 ) 2 π : n ∈ Z } ( − ∞ , − 1 ] ∪ [ 1 , ∞ ) (-\infty,-1]\cup[1,\infty) ( − ∞ , − 1 ] ∪ [ 1 , ∞ ) cosec x \cosec x cosec x R ∖ { n π : n ∈ Z } \mathbb{R}\setminus\{n\pi:n\in\mathbb{Z}\} R ∖ { nπ : n ∈ Z } ( − ∞ , − 1 ] ∪ [ 1 , ∞ ) (-\infty,-1]\cup[1,\infty) ( − ∞ , − 1 ] ∪ [ 1 , ∞ )
प्रत्येक चतुर्थांश में फलनों का व्यवहार
फलन I II III IV sin x \sin x sin x 0 ↗ 1 0\nearrow1 0 ↗ 1 1 ↘ 0 1\searrow0 1 ↘ 0 0 ↘ − 1 0\searrow-1 0 ↘ − 1 − 1 ↗ 0 -1\nearrow0 − 1 ↗ 0 cos x \cos x cos x 1 ↘ 0 1\searrow0 1 ↘ 0 0 ↘ − 1 0\searrow-1 0 ↘ − 1 − 1 ↗ 0 -1\nearrow0 − 1 ↗ 0 0 ↗ 1 0\nearrow1 0 ↗ 1 tan x \tan x tan x 0 ↗ + ∞ 0\nearrow+\infty 0 ↗ + ∞ − ∞ ↗ 0 -\infty\nearrow0 − ∞ ↗ 0 0 ↗ + ∞ 0\nearrow+\infty 0 ↗ + ∞ − ∞ ↗ 0 -\infty\nearrow0 − ∞ ↗ 0 cot x \cot x cot x + ∞ ↘ 0 +\infty\searrow0 + ∞ ↘ 0 0 ↘ − ∞ 0\searrow-\infty 0 ↘ − ∞ + ∞ ↘ 0 +\infty\searrow0 + ∞ ↘ 0 0 ↘ − ∞ 0\searrow-\infty 0 ↘ − ∞ sec x \sec x sec x 1 ↗ + ∞ 1\nearrow+\infty 1 ↗ + ∞ − ∞ ↗ − 1 -\infty\nearrow-1 − ∞ ↗ − 1 − 1 ↘ − ∞ -1\searrow-\infty − 1 ↘ − ∞ + ∞ ↘ 1 +\infty\searrow1 + ∞ ↘ 1 cosec x \cosec x cosec x + ∞ ↘ 1 +\infty\searrow1 + ∞ ↘ 1 1 ↗ + ∞ 1\nearrow+\infty 1 ↗ + ∞ − ∞ ↗ − 1 -\infty\nearrow-1 − ∞ ↗ − 1 − 1 ↘ − ∞ -1\searrow-\infty − 1 ↘ − ∞
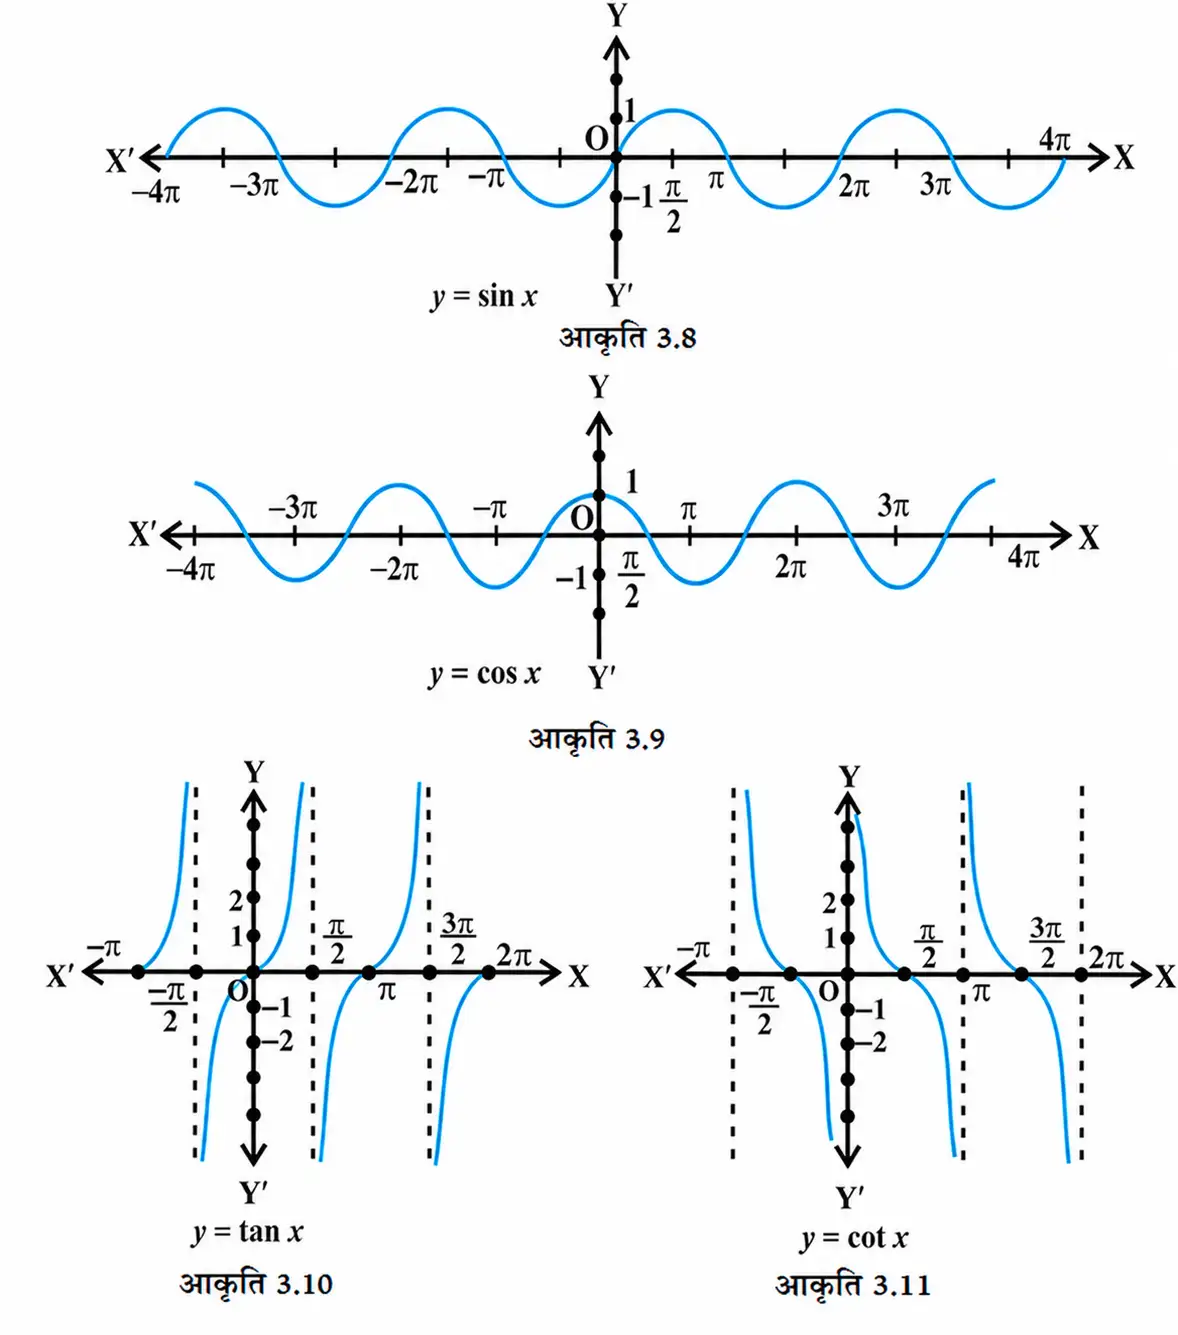
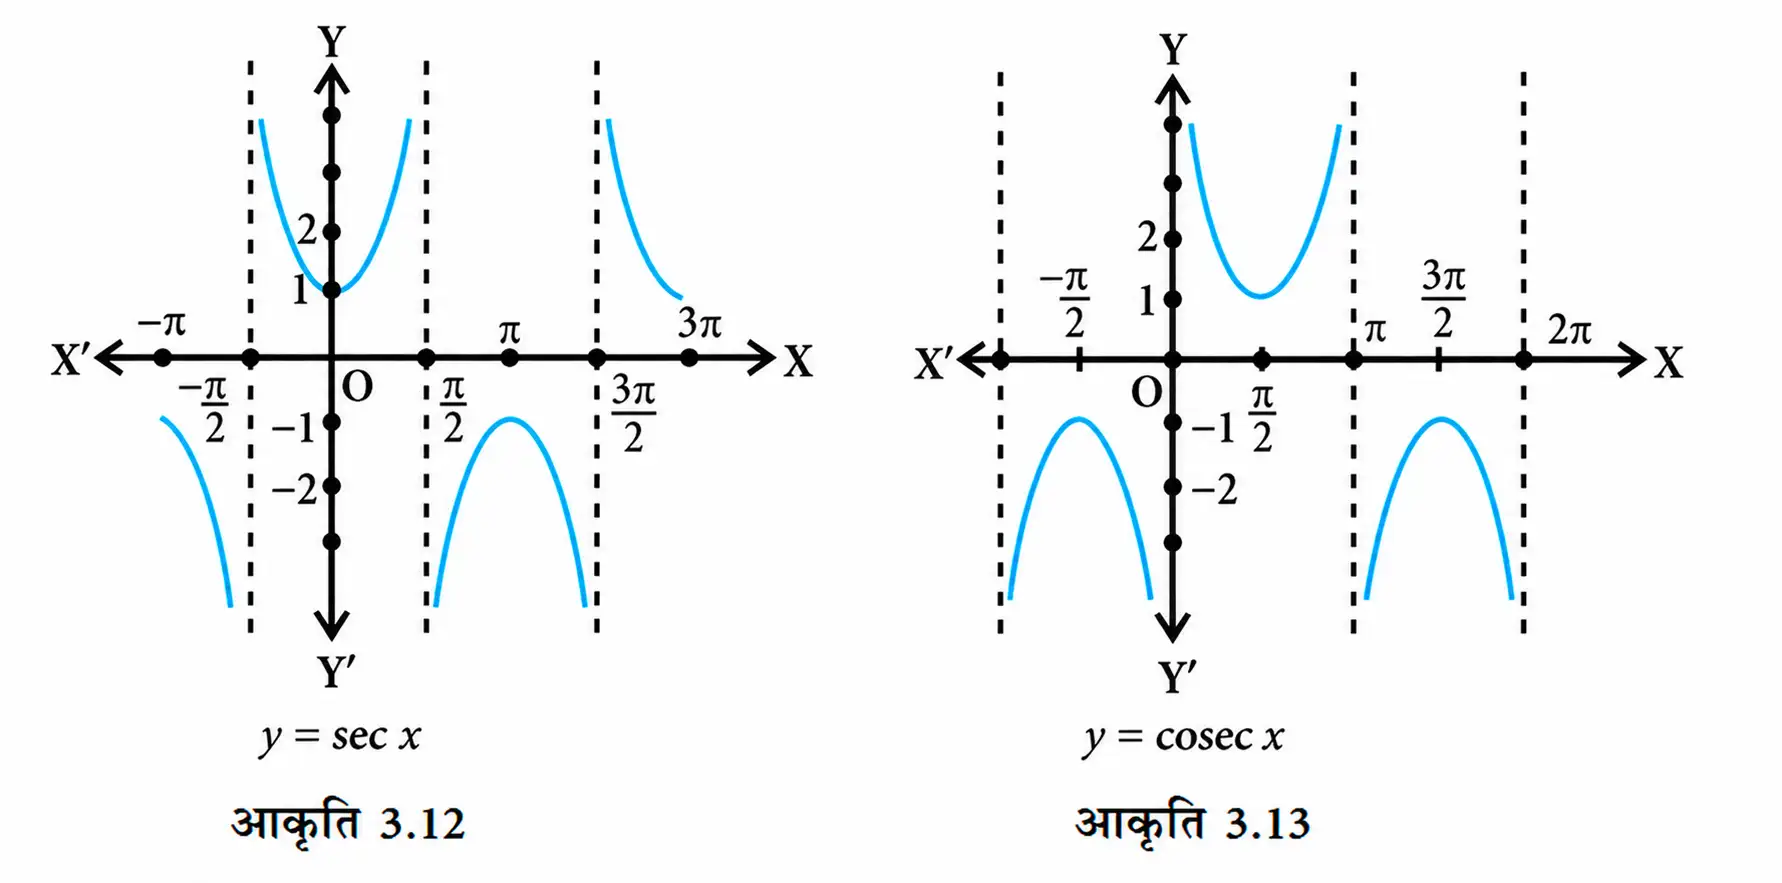
आलेखों से जुड़े तथ्य आवर्तकाल : sin x \sin x sin x cos x \cos x cos x 2 π 2\pi 2 π tan x \tan x tan x cot x \cot x cot x π \pi π अनंतस्पर्शी : tan x \tan x tan x sec x \sec x sec x x = π 2 + n π x=\frac{\pi}{2}+n\pi x = 2 π + nπ cot x \cot x cot x cosec x \cosec x cosec x x = n π x=n\pi x = nπ साइन, कोसाइन, टैनजेंट और कॉटैनजेंट के आवर्ती आलेख। सेकेंट और कोसेकेंट के आलेखों की शाखाएँ तथा ऊर्ध्वाधर अनंतस्पर्शी। त्रिकोणमितीय फलनों के मान निकालना
एक फलन से शेष फलन निकालने की विधि दी हुई त्रिकोणमितीय सर्वसमिका से अज्ञात साइन या कोसाइन निकालें।sin 2 x + cos 2 x = 1 \sin^2x+\cos^2x=1 sin 2 x + cos 2 x = 1 चतुर्थांश के अनुसार सही चिह्न चुनें।sin x ≷ 0 , cos x ≷ 0 \sin x\gtrless0,\quad \cos x\gtrless0 sin x ≷ 0 , cos x ≷ 0 भागफल और व्युत्क्रम के संबंधों से बाकी फलन निकालें।tan x = sin x cos x , sec x = 1 cos x \tan x=\frac{\sin x}{\cos x},\quad \sec x=\frac{1}{\cos x} tan x = cos x sin x , sec x = cos x 1
हल किया गया उदाहरण
यदि sin θ = − 3 5 \sin\theta=-\frac{3}{5} sin θ = − 5 3 θ \theta θ
यदि sin θ = − 3 5 \sin\theta=-\frac{3}{5} sin θ = − 5 3 θ \theta θ sin θ = − 3 5 , θ ∈ I I I \sin\theta=-\frac{3}{5},\quad \theta\in\mathrm{III} sin θ = − 5 3 , θ ∈ III पहचान से कोसाइन का परिमाण निकालें; तृतीय चतुर्थांश में कोसाइन ऋणात्मक होता है।cos 2 θ = 1 − sin 2 θ = 1 − 9 25 = 16 25 , cos θ = − 4 5 \cos^2\theta=1-\sin^2\theta=1-\frac{9}{25}=\frac{16}{25},\quad \cos\theta=-\frac{4}{5} cos 2 θ = 1 − sin 2 θ = 1 − 25 9 = 25 16 , cos θ = − 5 4 साइन और कोसाइन के भागफल से टैनजेंट निकालें।tan θ = − 3 / 5 − 4 / 5 = 3 4 \tan\theta=\frac{-3/5}{-4/5}=\frac{3}{4} tan θ = − 4/5 − 3/5 = 4 3 व्युत्क्रम संबंधों से शेष तीन फलन निकालें।cot θ = 4 3 , sec θ = − 5 4 , cosec θ = − 5 3 \cot\theta=\frac{4}{3},\quad \sec\theta=-\frac{5}{4},\quad \cosec\theta=-\frac{5}{3} cot θ = 3 4 , sec θ = − 4 5 , cosec θ = − 3 5 उत्तर: cos θ = − 4 5 , tan θ = 3 4 , cot θ = 4 3 , sec θ = − 5 4 , cosec θ = − 5 3 \cos\theta=-\frac{4}{5},\ \tan\theta=\frac{3}{4},\ \cot\theta=\frac{4}{3},\ \sec\theta=-\frac{5}{4},\ \cosec\theta=-\frac{5}{3} cos θ = − 5 4 , tan θ = 4 3 , cot θ = 3 4 , sec θ = − 4 5 , cosec θ = − 3 5
अभ्यास
यदि cos θ = − 1 5 \cos\theta=-\frac{1}{5} cos θ = − 5 1 θ \theta θ
संकेत: पहले
sin 2 θ + cos 2 θ = 1 \sin^2\theta+\cos^2\theta=1 sin 2 θ + cos 2 θ = 1 का उपयोग करें; द्वितीय चतुर्थांश में साइन धनात्मक है।
मुख्य चरण: sin θ = 2 6 5 \sin\theta=\frac{2\sqrt{6}}{5} sin θ = 5 2 6 हल: sin θ = 2 6 5 , tan θ = − 2 6 , cot θ = − 6 12 , sec θ = − 5 , cosec θ = 5 6 12 \sin\theta=\frac{2\sqrt6}{5},\ \tan\theta=-2\sqrt6,\ \cot\theta=-\frac{\sqrt6}{12},\ \sec\theta=-5,\ \cosec\theta=\frac{5\sqrt6}{12} sin θ = 5 2 6 , tan θ = − 2 6 , cot θ = − 12 6 , sec θ = − 5 , cosec θ = 12 5 6 ।
अभ्यास
sin 765 ∘ \sin 765^\circ sin 76 5 ∘
संकेत: साइन का आवर्तकाल
360 ∘ 360^\circ 36 0 ∘ है; कोण को एक चक्कर से कम कोण में बदलें।
मुख्य चरण: 765 ∘ − 2 ( 360 ∘ ) = 45 ∘ 765^\circ-2(360^\circ)=45^\circ 76 5 ∘ − 2 ( 36 0 ∘ ) = 4 5 ∘ हल: sin 765 ∘ = sin 45 ∘ = 1 2 \sin765^\circ=\sin45^\circ=\frac{1}{\sqrt2} sin 76 5 ∘ = sin 4 5 ∘ = 2 1 ।
अभ्यास
cot ( − 1410 ∘ ) \cot(-1410^\circ) cot ( − 141 0 ∘ )
संकेत: cot x \cot x cot x का आवर्तकाल
180 ∘ 180^\circ 18 0 ∘ है।
मुख्य चरण: − 1410 ∘ + 8 ( 180 ∘ ) = 30 ∘ -1410^\circ+8(180^\circ)=30^\circ − 141 0 ∘ + 8 ( 18 0 ∘ ) = 3 0 ∘ हल: cot ( − 1410 ∘ ) = cot 30 ∘ = 3 \cot(-1410^\circ)=\cot30^\circ=\sqrt3 cot ( − 141 0 ∘ ) = cot 3 0 ∘ = 3 ।
⚠ आम गलती सामान्य गलती : वर्गमूल लेते समय चिह्न तय किए बिना केवल धनात्मक मान न लें; सही चिह्न कोण के चतुर्थांश से निर्धारित होता है।
त्वरित पुनरावृत्ति
इकाई वृत्त पर बिंदु ( cos x , sin x ) (\cos x,\sin x) ( cos x , sin x ) sin 2 x + cos 2 x = 1 \sin^2x+\cos^2x=1 sin 2 x + cos 2 x = 1 टैनजेंट और कॉटैनजेंट साइन-कोसाइन के भागफल हैं; सेकेंट और कोसेकेंट उनके व्युत्क्रम हैं। साइन-कोसाइन का आवर्तकाल 2 π 2\pi 2 π π \pi π कोसाइन और सेकेंट सम फलन हैं; बाकी चार त्रिकोणमितीय फलन विषम हैं। चिह्न चतुर्थांश के अनुसार तय होते हैं; फलन का प्रांत वहाँ से तय करें जहाँ उसका हर शून्य न हो। साइन-कोसाइन का परिसर [ − 1 , 1 ] [-1,1] [ − 1 , 1 ] R \mathbb{R} R
व्याख्यान 3
दो कोणों के योग और अंतर का त्रिकोणमितीय फलन
ऋण कोणों के फलन
परिभाषा ऋण कोणों के फलन — कोण का चिह्न बदलने पर ज्या का चिह्न बदलता है, जबकि कोज्या अपरिवर्तित रहती है।
दो कोणों के योग और अंतर के सूत्र
परिभाषा योग-अंतर सूत्र — ये सर्वसमिकाएँ दो कोणों के योग या अंतर के त्रिकोणमितीय फलनों को अलग-अलग कोणों के फलनों से व्यक्त करती हैं।
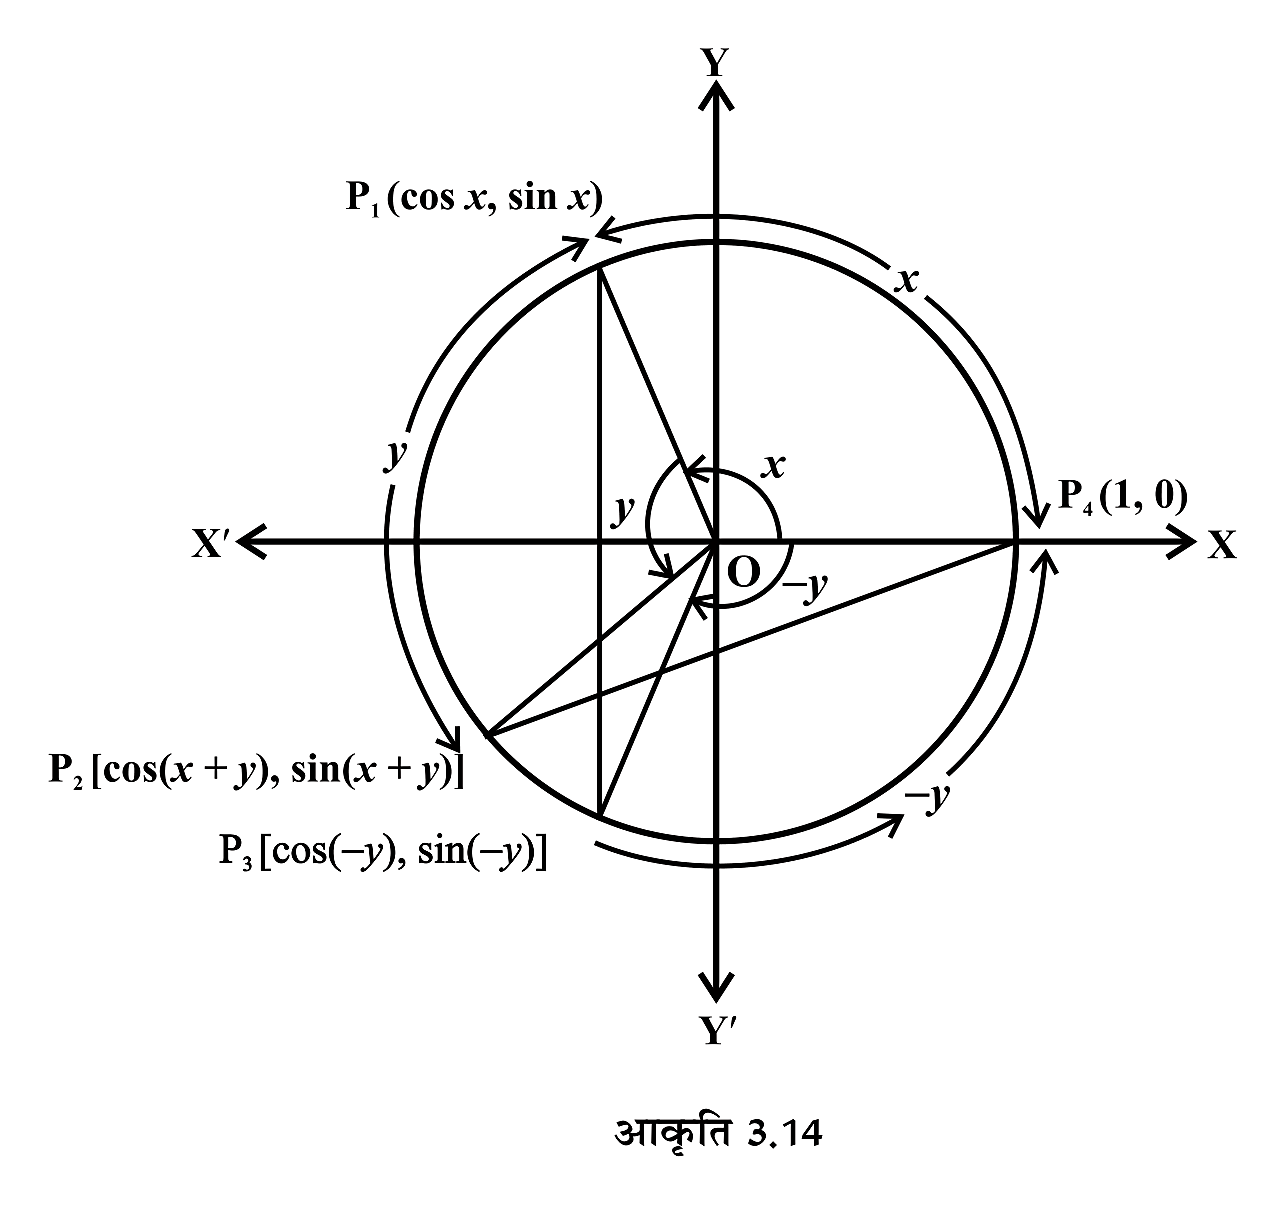
इकाई वृत्त पर कोणों x x x x + y x+y x + y − y -y − y ज्या और कोज्या के योग-अंतर सूत्र कोज्या के सूत्र में कोणों के बीच के चिह्न का उलटा चिह्न आता है; ज्या के सूत्र में वही चिह्न रहता है।
cos ( x + y ) = cos x cos y − sin x sin y cos ( x − y ) = cos x cos y + sin x sin y sin ( x + y ) = sin x cos y + cos x sin y sin ( x − y ) = sin x cos y − cos x sin y \begin{aligned}\cos(x+y)&=\cos x\cos y-\sin x\sin y\\\cos(x-y)&=\cos x\cos y+\sin x\sin y\\\sin(x+y)&=\sin x\cos y+\cos x\sin y\\\sin(x-y)&=\sin x\cos y-\cos x\sin y\end{aligned} cos ( x + y ) cos ( x − y ) sin ( x + y ) sin ( x − y ) = cos x cos y − sin x sin y = cos x cos y + sin x sin y = sin x cos y + cos x sin y = sin x cos y − cos x sin y स्पर्शज्या और सहस्पर्शज्या के योग-अंतर सूत्र सूत्र तभी लागू करें जब संबंधित फलन परिभाषित हों और हर शून्य न हो।
tan ( x + y ) = tan x + tan y 1 − tan x tan y tan ( x − y ) = tan x − tan y 1 + tan x tan y cot ( x + y ) = cot x cot y − 1 cot x + cot y cot ( x − y ) = cot x cot y + 1 cot y − cot x \begin{aligned}\tan(x+y)&=\frac{\tan x+\tan y}{1-\tan x\tan y}\\\tan(x-y)&=\frac{\tan x-\tan y}{1+\tan x\tan y}\\\cot(x+y)&=\frac{\cot x\cot y-1}{\cot x+\cot y}\\\cot(x-y)&=\frac{\cot x\cot y+1}{\cot y-\cot x}\end{aligned} tan ( x + y ) tan ( x − y ) cot ( x + y ) cot ( x − y ) = 1 − tan x tan y tan x + tan y = 1 + tan x tan y tan x − tan y = cot x + cot y cot x cot y − 1 = cot y − cot x cot x cot y + 1 ⚠ आम गलती स्पर्शज्या के अंतर सूत्र में हर 1 + tan x tan y 1+\tan x\tan y 1 + tan x tan y 1 − tan x tan y 1-\tan x\tan y 1 − tan x tan y
दुगुना और तिगुना कोण
परिभाषा दुगुना कोण — दुगुना कोण 2 x 2x 2 x x x x
परिभाषा तिगुना कोण — तिगुना कोण 3 x 3x 3 x 3 x = 2 x + x 3x=2x+x 3 x = 2 x + x
अर्ध कोण और विशेष स्थानांतरण
परिभाषा अर्ध कोण — अर्ध-कोण सूत्र, कोण x 2 \frac{x}{2} 2 x x x x
पूर्णांक गुणज का स्थानांतरण पूर्णांक n n n n π n\pi nπ ( − 1 ) n (-1)^n ( − 1 ) n
sin ( n π + x ) = ( − 1 ) n sin x cos ( n π + x ) = ( − 1 ) n cos x tan ( n π + x ) = tan x cot ( n π + x ) = cot x \begin{aligned}\sin(n\pi+x)&=(-1)^n\sin x\\\cos(n\pi+x)&=(-1)^n\cos x\\\tan(n\pi+x)&=\tan x\\\cot(n\pi+x)&=\cot x\end{aligned} sin ( nπ + x ) cos ( nπ + x ) tan ( nπ + x ) cot ( nπ + x ) = ( − 1 ) n sin x = ( − 1 ) n cos x = tan x = cot x योग को गुणनफल और गुणनफल को योग में बदलना
सूत्रों के उपयोग
योग-अंतर के प्रश्न हल करने की विधि दिए गए कोण को सुविधाजनक विशेष कोणों के योग या अंतर के रूप में लिखें।75 ∘ = 45 ∘ + 30 ∘ 75^\circ=45^\circ+30^\circ 7 5 ∘ = 4 5 ∘ + 3 0 ∘ संबंधित ज्या, कोज्या या स्पर्शज्या का सूत्र चुनें और ज्ञात मान रखें। चिह्न, चतुर्थांश और हर के शून्य न होने की शर्त जाँचकर सरल करें।
हल किया गया उदाहरण
sin 75 ∘ \sin 75^\circ sin 7 5 ∘
कोण को दो विशेष कोणों के योग के रूप में लिखें।sin 75 ∘ = sin ( 45 ∘ + 30 ∘ ) \sin 75^\circ=\sin(45^\circ+30^\circ) sin 7 5 ∘ = sin ( 4 5 ∘ + 3 0 ∘ ) ज्या का योग सूत्र लगाकर विशेष कोणों के मान रखें।sin 75 ∘ = sin 45 ∘ cos 30 ∘ + cos 45 ∘ sin 30 ∘ = 1 2 ⋅ 3 2 + 1 2 ⋅ 1 2 \sin 75^\circ=\sin45^\circ\cos30^\circ+\cos45^\circ\sin30^\circ=\frac{1}{\sqrt2}\cdot\frac{\sqrt3}{2}+\frac{1}{\sqrt2}\cdot\frac{1}{2} sin 7 5 ∘ = sin 4 5 ∘ cos 3 0 ∘ + cos 4 5 ∘ sin 3 0 ∘ = 2 1 ⋅ 2 3 + 2 1 ⋅ 2 1 पदों को सरल करें।sin 75 ∘ = 6 + 2 4 \sin 75^\circ=\frac{\sqrt6+\sqrt2}{4} sin 7 5 ∘ = 4 6 + 2 उत्तर: 6 + 2 4 \frac{\sqrt6+\sqrt2}{4} 4 6 + 2
अभ्यास
cos 15 ∘ \cos 15^\circ cos 1 5 ∘
संकेत: 15 ∘ = 45 ∘ − 30 ∘ 15^\circ=45^\circ-30^\circ 1 5 ∘ = 4 5 ∘ − 3 0 ∘ लिखकर कोज्या-अंतर सूत्र लगाएँ।
मुख्य चरण: cos 15 ∘ = cos 45 ∘ cos 30 ∘ + sin 45 ∘ sin 30 ∘ \cos15^\circ=\cos45^\circ\cos30^\circ+\sin45^\circ\sin30^\circ cos 1 5 ∘ = cos 4 5 ∘ cos 3 0 ∘ + sin 4 5 ∘ sin 3 0 ∘ हल: cos 15 ∘ = 6 + 2 4 \cos15^\circ=\frac{\sqrt6+\sqrt2}{4} cos 1 5 ∘ = 4 6 + 2
अभ्यास
tan 15 ∘ \tan 15^\circ tan 1 5 ∘
संकेत: 15 ∘ = 45 ∘ − 30 ∘ 15^\circ=45^\circ-30^\circ 1 5 ∘ = 4 5 ∘ − 3 0 ∘ लिखकर स्पर्शज्या-अंतर सूत्र लगाएँ।
मुख्य चरण: tan 15 ∘ = 1 − 1 3 1 + 1 3 \tan15^\circ=\frac{1-\frac{1}{\sqrt3}}{1+\frac{1}{\sqrt3}} tan 1 5 ∘ = 1 + 3 1 1 − 3 1 हल: tan 15 ∘ = 2 − 3 \tan15^\circ=2-\sqrt3 tan 1 5 ∘ = 2 − 3
अभ्यास
sin x + sin y \sin x+\sin y sin x + sin y
संकेत: अर्ध-योग और अर्ध-अंतर वाला योग-से-गुणनफल सूत्र लगाएँ।
मुख्य चरण: sin x + sin y = 2 sin x + y 2 cos x − y 2 \sin x+\sin y=2\sin\frac{x+y}{2}\cos\frac{x-y}{2} sin x + sin y = 2 sin 2 x + y cos 2 x − y हल: 2 sin x + y 2 cos x − y 2 2\sin\frac{x+y}{2}\cos\frac{x-y}{2} 2 sin 2 x + y cos 2 x − y
★ याद रखें sin ( x ± y ) \sin(x\pm y) sin ( x ± y ) cos ( x ± y ) \cos(x\pm y) cos ( x ± y ) cos 2 x \cos2x cos 2 x cos 2 x − sin 2 x \cos^2x-\sin^2x cos 2 x − sin 2 x 2 cos 2 x − 1 2\cos^2x-1 2 cos 2 x − 1 1 − 2 sin 2 x 1-2\sin^2x 1 − 2 sin 2 x अर्ध-कोण में वर्गमूल लेते समय चतुर्थांश के अनुसार चिह्न चुनें।
त्वरित पुनरावृत्ति
ऋण कोण के लिए cos ( − x ) = cos x \cos(-x)=\cos x cos ( − x ) = cos x sin ( − x ) = − sin x \sin(-x)=-\sin x sin ( − x ) = − sin x योग-अंतर सूत्रों से ज्या, कोज्या, स्पर्शज्या और सहस्पर्शज्या के मान निकाले जाते हैं। दुगुने और तिगुने कोण के सूत्र योग-अंतर सूत्रों से प्राप्त होते हैं। अर्ध-कोण सूत्रों में चिह्न का चुनाव कोण के चतुर्थांश पर निर्भर करता है। tan ( π 4 ± x ) \tan\left(\frac{\pi}{4}\pm x\right) tan ( 4 π ± x ) पूर्णांक n n n n π n\pi nπ योग-अंतर के सूत्रों से त्रिकोणमितीय योग को गुणनफल तथा गुणनफल को योग में बदला जा सकता है।
व्याख्यान 4
सारांश
कोण माप: डिग्री और रेडियन
परिभाषा रेडियन — वृत्त के केंद्र पर बना वह कोण, जिसके सामने की चाप की लंबाई वृत्त की त्रिज्या के बराबर हो, 1 1 1
हल किया गया उदाहरण
150 ∘ 150^\circ 15 0 ∘
150 ∘ 150^\circ 15 0 ∘ π 180 \frac{\pi}{180} 180 π 150 × π 180 = 5 π 6 150\times\frac{\pi}{180}=\frac{5\pi}{6} 150 × 180 π = 6 5 π अतः रेडियन माप 5 π 6 \frac{5\pi}{6} 6 5 π 5 π 6 rad \frac{5\pi}{6}\text{ rad} 6 5 π rad उत्तर: 5 π 6 \frac{5\pi}{6} 6 5 π रेडियन
त्रिकोणमितीय फलन और उनके मान
परिभाषा त्रिकोणमितीय फलन — यदि कोण θ \theta θ ( x , y ) (x,y) ( x , y ) r = x 2 + y 2 r=\sqrt{x^2+y^2} r = x 2 + y 2
फलनों के प्रांत और परिसर
फलन प्रांत परिसर sin θ , cos θ \sin\theta,\ \cos\theta sin θ , cos θ R \mathbb{R} R [ − 1 , 1 ] [-1,1] [ − 1 , 1 ] tan θ , sec θ \tan\theta,\ \sec\theta tan θ , sec θ θ ≠ ( 2 n + 1 ) π 2 , n ∈ Z \theta\ne(2n+1)\frac{\pi}{2},\ n\in\mathbb{Z} θ = ( 2 n + 1 ) 2 π , n ∈ Z tan θ : R ; sec θ : ( − ∞ , − 1 ] ∪ [ 1 , ∞ ) \tan\theta:\mathbb{R};\quad \sec\theta:(-\infty,-1]\cup[1,\infty) tan θ : R ; sec θ : ( − ∞ , − 1 ] ∪ [ 1 , ∞ ) cot θ , cosec θ \cot\theta,\ \cosec\theta cot θ , cosec θ θ ≠ n π , n ∈ Z \theta\ne n\pi,\ n\in\mathbb{Z} θ = nπ , n ∈ Z cot θ : R ; cosec θ : ( − ∞ , − 1 ] ∪ [ 1 , ∞ ) \cot\theta:\mathbb{R};\quad \cosec\theta:(-\infty,-1]\cup[1,\infty) cot θ : R ; cosec θ : ( − ∞ , − 1 ] ∪ [ 1 , ∞ )
चतुर्थांशों में चिह्न प्रथम चतुर्थांश: सभी छह फलन धनात्मक होते हैं।द्वितीय चतुर्थांश: केवल sin θ \sin\theta sin θ cosec θ \cosec\theta cosec θ तृतीय चतुर्थांश: केवल tan θ \tan\theta tan θ cot θ \cot\theta cot θ चतुर्थ चतुर्थांश: केवल cos θ \cos\theta cos θ sec θ \sec\theta sec θ मूल सर्वसमिकाएँ और आवर्तिता
संबंधित आवर्ती संबंध पूरक कोण: sin ( π 2 − θ ) = cos θ \sin\left(\frac{\pi}{2}-\theta\right)=\cos\theta sin ( 2 π − θ ) = cos θ cos ( π 2 − θ ) = sin θ \cos\left(\frac{\pi}{2}-\theta\right)=\sin\theta cos ( 2 π − θ ) = sin θ पूरक कोण: tan ( π 2 − θ ) = cot θ \tan\left(\frac{\pi}{2}-\theta\right)=\cot\theta tan ( 2 π − θ ) = cot θ sec ( π 2 − θ ) = cosec θ \sec\left(\frac{\pi}{2}-\theta\right)=\cosec\theta sec ( 2 π − θ ) = cosec θ ऋणात्मक कोण: cot ( − θ ) = − cot θ \cot(-\theta)=-\cot\theta cot ( − θ ) = − cot θ sec ( − θ ) = sec θ \sec(-\theta)=\sec\theta sec ( − θ ) = sec θ cosec ( − θ ) = − cosec θ \cosec(-\theta)=-\cosec\theta cosec ( − θ ) = − cosec θ योग और अंतर के सूत्र
दुगुने और तिगुने कोण के सूत्र
त्रिकोणमितीय मान निकालने की विधि पहचानें कि दिया हुआ कोण ज्ञात कोणों के योग, अंतर या गुणज के रूप में लिखा जा सकता है या नहीं। उपयुक्त सर्वसमिका चुनकर कोण को ज्ञात कोणों में बाँटें। ज्ञात मान रखें, चिह्नों और फलन के प्रांत की जाँच करें, फिर सरल करें।
अभ्यास
sin 75 ∘ \sin 75^\circ sin 7 5 ∘
संकेत: 75 ∘ = 45 ∘ + 30 ∘ 75^\circ=45^\circ+30^\circ 7 5 ∘ = 4 5 ∘ + 3 0 ∘ लिखकर योग सूत्र लगाएँ।
मुख्य चरण: sin ( A + B ) = sin A cos B + cos A sin B \sin(A+B)=\sin A\cos B+\cos A\sin B sin ( A + B ) = sin A cos B + cos A sin B का उपयोग करें।
हल: sin 75 ∘ = sin 45 ∘ cos 30 ∘ + cos 45 ∘ sin 30 ∘ = 6 + 2 4 \sin 75^\circ=\sin45^\circ\cos30^\circ+\cos45^\circ\sin30^\circ=\frac{\sqrt{6}+\sqrt{2}}{4} sin 7 5 ∘ = sin 4 5 ∘ cos 3 0 ∘ + cos 4 5 ∘ sin 3 0 ∘ = 4 6 + 2 ।
अभ्यास
यदि tan A = 1 3 \tan A=\frac{1}{3} tan A = 3 1 tan 2 A \tan 2A tan 2 A
संकेत: दुगुने कोण का टैन सूत्र लगाएँ।
मुख्य चरण: tan 2 A = 2 tan A 1 − tan 2 A \tan 2A=\frac{2\tan A}{1-\tan^2 A} tan 2 A = 1 − t a n 2 A 2 t a n A में मान रखें।
हल: tan 2 A = 2 ( 1 / 3 ) 1 − ( 1 / 3 ) 2 = 3 4 \tan 2A=\frac{2(1/3)}{1-(1/3)^2}=\frac{3}{4} tan 2 A = 1 − ( 1/3 ) 2 2 ( 1/3 ) = 4 3 ।
⚠ आम गलती योग-अंतर सूत्रों में चिह्नों का ध्यान रखें: साइन के सूत्र में चिह्न समान और कोसाइन के सूत्र में विपरीत होते हैं। डिग्री-रेडियन रूपांतरण में गुणक का क्रम न उलटें।
त्वरित पुनरावृत्ति
रेडियन माप θ = l r \theta=\frac{l}{r} θ = r l 180 ∘ = π 180^\circ=\pi 18 0 ∘ = π sin θ = y r \sin\theta=\frac{y}{r} sin θ = r y cos θ = x r \cos\theta=\frac{x}{r} cos θ = r x tan θ = y x \tan\theta=\frac{y}{x} tan θ = x y मुख्य सर्वसमिकाएँ हैं sin 2 θ + cos 2 θ = 1 \sin^2\theta+\cos^2\theta=1 sin 2 θ + cos 2 θ = 1 1 + tan 2 θ = sec 2 θ 1+\tan^2\theta=\sec^2\theta 1 + tan 2 θ = sec 2 θ 1 + cot 2 θ = cosec 2 θ 1+\cot^2\theta=\cosec^2\theta 1 + cot 2 θ = cosec 2 θ साइन, कोसाइन, सेकेंट और कोसेकेंट का मूल आवर्त 2 π 2\pi 2 π π \pi π योग-अंतर सूत्रों से कोणों के योग और अंतर के त्रिकोणमितीय मान निकाले जाते हैं। दुगुने और तिगुने कोण के सूत्र कोणों के मान निकालने में उपयोगी हैं।